
Помимо слежения за позицией, инкрементальные энкодеры часто применяются для определения угловой скорости вращения.
Basic Principle Incremental Encoder
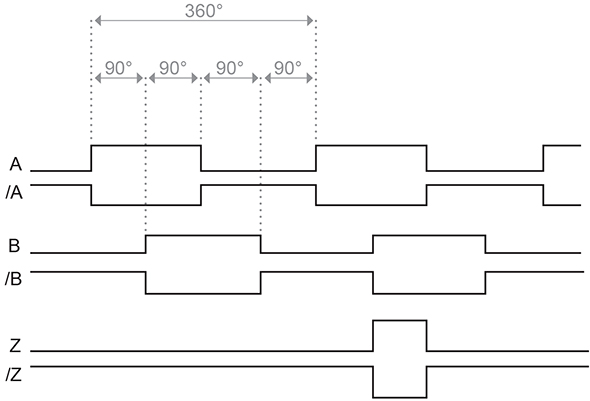
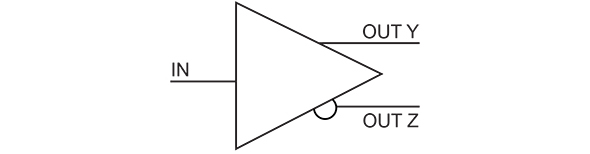
Также некоторые энкодеры имеют дополнительные дифференциальные сигналы(часто называемые "/А","/В","/Z") - инвертированные сигналы А, В и Z. Контроллер может сравнить данные соответствующих каналов("А" должен соответствовать инвертированному "/А"), для устранения ошибок передачи и помех. Дополнительно стабильность передачи дифф. сигналов повышается при использовании витой пары.